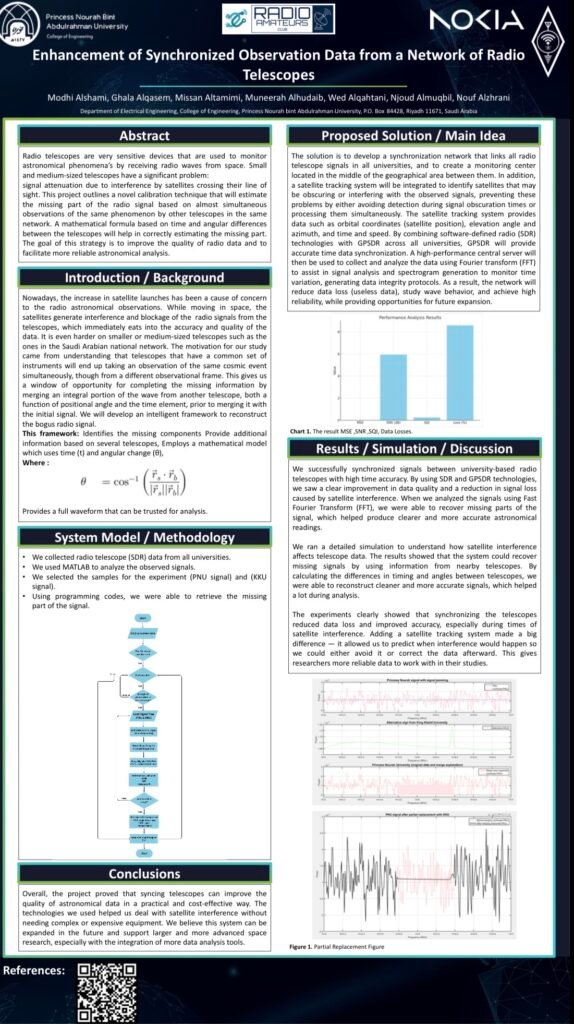
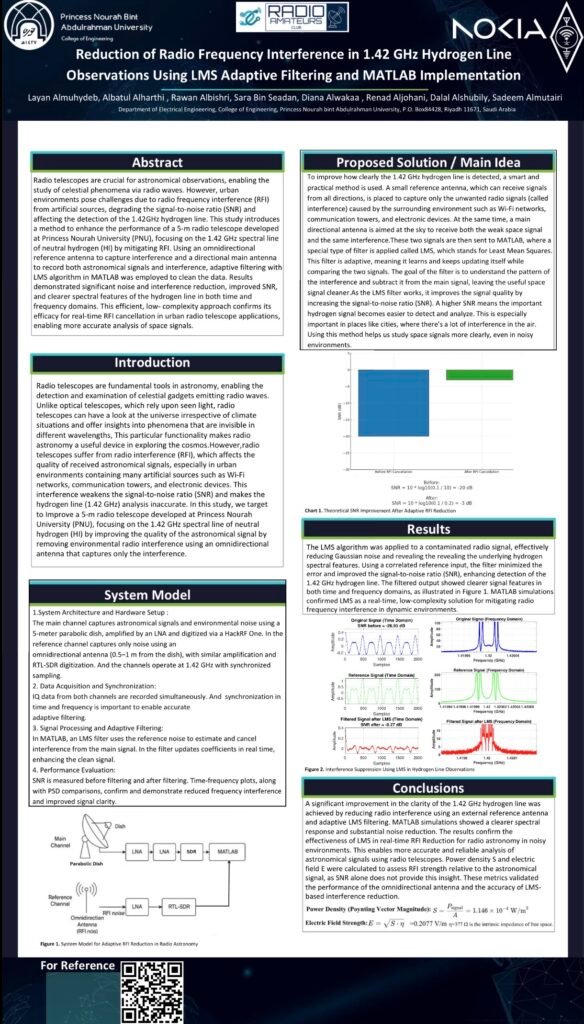
Spatio-Temporal GNSS Interference Detection Using Multi-Receiver Monitoring
نظام ذكي للكشف عن تشويش إشارات GNSS يعتمد على مراقبة متعددة المستقبلات وتحليل الإشارة مكانيًا وزمنيًا، بهدف اكتشاف التداخل قبل حدوث فقدان كامل للملاحة.”
يعتمد النظام على تحليل التغير في جودة الإشارة باستخدام:
ΔC/N₀ = C/N₀(t) − C/N₀(t−1)
حيث تشير التغيرات السالبة الكبيرة إلى احتمالية وجود تشويش أو تداخل. كما أظهرت النتائج أن دمج التحليل الزمني باستخدام Kalman Filter مع التحليل المكاني وتحسين العتبة باستخدام Nelder-Mead يساعد على تحسين الكشف وتقليل الإنذارات الخاطئة. Group_13 GNSS.pdf
طوّر مهاراتك التقنية
اكتشف Electrospace
شارك فكرتك
طوّر مشروعك
استكشف عالم الاتصالات اللاسلكية
كن جزءًا من مجتمع التقنية
فكرة المشروع
من الــــفـــكــــرة إلـــى تـــجـــربـــة اتصال
يتناول المشروع مشكلة تعرض إشارات GNSS للتشويش والتداخل الكهرومغناطيسي، مما قد يؤدي إلى انخفاض دقة تحديد الموقع والتأثير على موثوقية أنظمة الملاحة.
يقترح المشروع نظامًا يعتمد على مراقبة عدة مستقبلات وتحليل قيمة C/N₀ للكشف عن حالات التداخل والتشويش. ويستخدم مرشح كالمان (Kalman Filter) لمراقبة الإشارة وتحليل تغيرها مع الزمن، بينما تُستخدم خوارزمية Nelder-Mead لتحسين عتبة الكشف وتقليل الإنذارات الخاطئة
01
البداية
كيف بدأت الفكرة؟
02
الفكرة
ماذا يقدم المشروع؟
يقدم المشروع نظامًا موزعًا للكشف عن تشويش إشارات GNSS من خلال دمج طبقتين رئيسيتين:
* مرشح كالمان: لتنعيم قياسات C/N₀ ومتابعة سلوك الإشارة مع الزمن.
* خوارزمية Nelder-Mead: لاختيار عتبة الكشف المثلى بشكل متكيف بين عدة مستقبلات.
* مراقبة الإشارات من عدة مستقبلات افتراضية.
* اكتشاف التغيرات غير الطبيعية في جودة الإشارة.
* تحديد حالات التشويش وإصدار تنبيهات عند اكتشافها.
* المساعدة في تحديد مصدر التداخل من خلال التحليل المكاني والزماني. Group_13 GNSS.pdf
وقد تم تنفيذ المحاكاة باستخدام MATLAB، مع استخدام أربعة مستقبلات GNSS افتراضية لتحليل سلوك الإشارات أثناء حالات التشويش.
03
التجربة
من المفهوم إلى النموذج
فريق المشروع
حصة الخنين
جود المبدل
الجوري الدوسري
ريم المقبل
رزان الشريم
ليان العنزي
موضي الحربي
مشرف المشروع
معرض صور المشروع
جولة مصورة توثق مراحل التصنيع، الاختبارات المعملية، وتجارب التتبع الحي في الميدان.
مشاريع الاصدارات الاخرى
استكشف المشاريع والتجارب التي تشكل تجربة Electrospace 2026.